Если этим летом вам так и не довелось побывать во Владивостоке, то не переживайте: сборная 71 отдела Института проблем искусственного интеллекта, Центра когнитивного моделирования МФТИ и ВШЭ сделала это за вас. И не просто так заехала, а прекрасно провела время на XI Международной конференции по интерактивной коллаборативной робототехнике ICR 2026, прошедшей в августе. Для Константина Яковлева такие расстояния — привычное дело: в погоне за ICR он исколесил Китай (2022), Азербайджан (2023), Мексику (2024), Вьетнам (2025), и вот, наконец-то, оказался в родной гавани (пускай и за тысячи километров от Москвы).
Но уж тут Константин не стал себя сдерживать. На открытии церемонии он перво-наперво прочёл пленарный доклад «Многоагентный поиск пути: алгоритмические и обучающиеся решатели» (ссылка), в красках рассказав и о самом MAPF, и о том, как эвристический поиск может быть интегрирован с машинным обучением для создания нового поколения децентрализованных решателей, незаменимых в условиях частичной наблюдаемости или ограниченной связи между агентами. Благодаря этому и возникли такие эффективные подходы, как глубокое обучение с подкреплением, трансформерные архитектуры, имитационное и крупномасштабное обучение.
По окончании торжества Константин сразу приступил к обязанностям модератора секции «Навигация роботов», на которой был представлен ещё один материал, созданный при его непосредственном участии: «Эмпирическая оценка планировщиков на основе приоритетов для многоагентного поиска пути с лифтами» (ссылка). Вместе с Михаилом Медведевым из ВШЭ и Степаном Дергачёвым из ФИЦ ИУ РАН они в самом деле изучили движение лифтов на многоэтажных складах — не настоящих, конечно, а в среде дискретного пространства-времени на основе модели MAPF, где роботам приходится не только избегать столкновения друг с другом, но и кататься с этажа на этаж.
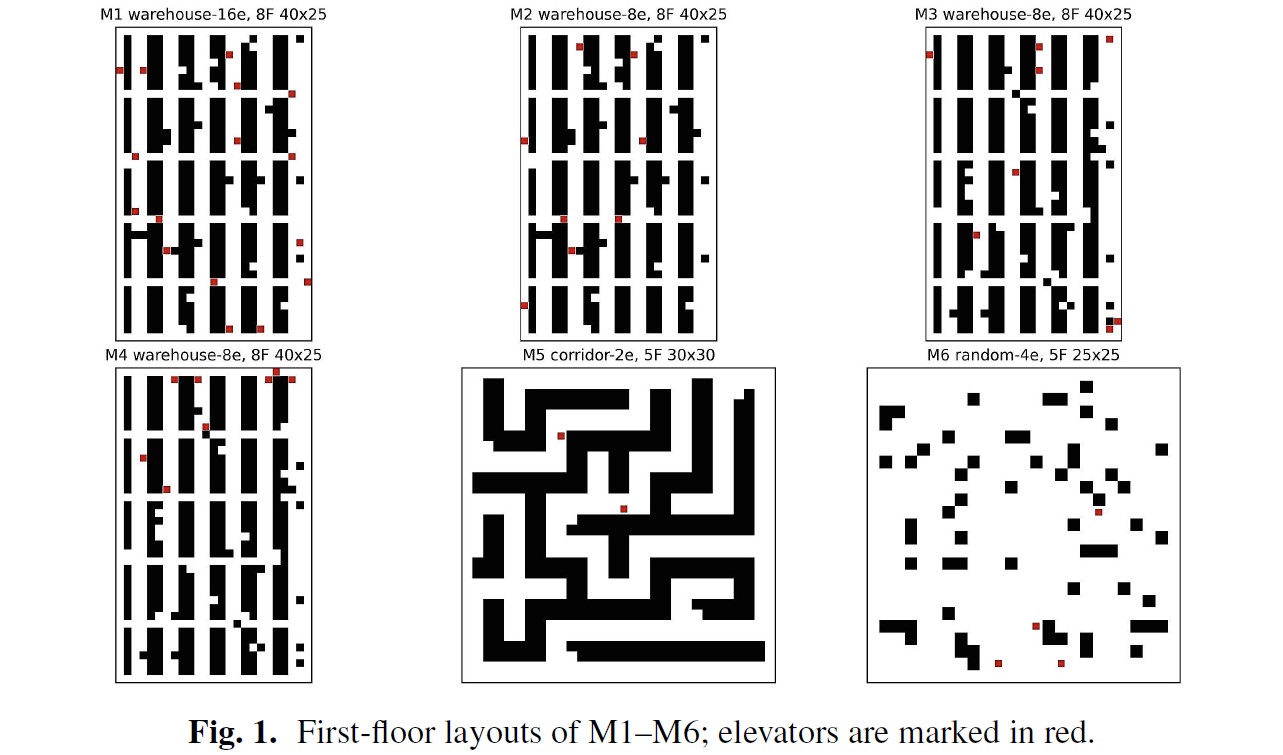
Лифты в приведённом исследовании тоже моделировали как ресурсных агентов с определённой вместимостью, ненулевым временем в пути и ограничениями на присутствие кабины, что отражает особенности её вертикального перемещения, в отличие от статического рёберного графа. Авторы объединили поиск пути с координацией ресурсов: они эмпирически оценили алгоритмы кооперативного планирования на основе приоритетов, используя механизмы таблиц резервирования для координации передвижений и пользований лифтами, а также сравнили их на разных картах, меняя расположение лифтов и загруженность агентов, а особое внимание уделили надёжности, времени и качеству маршрутов.
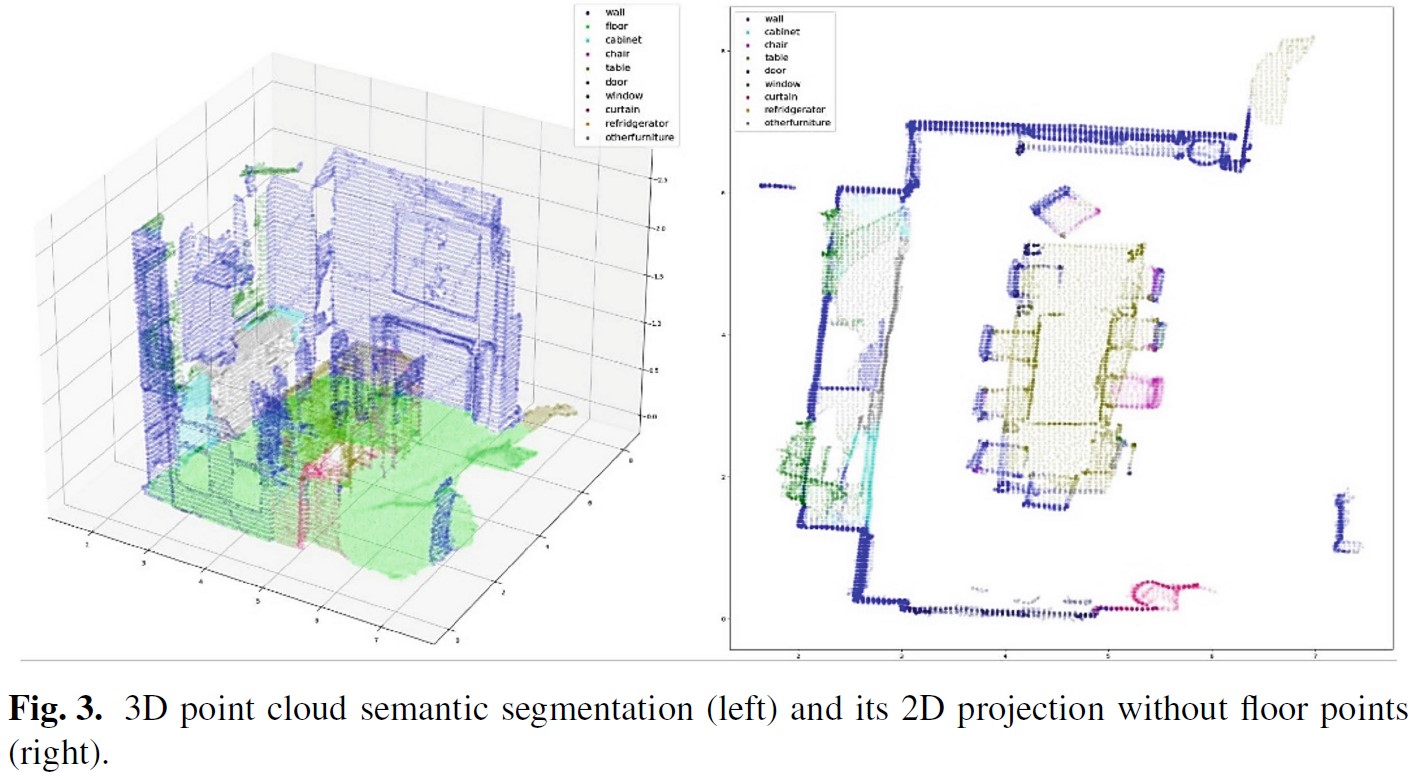
На этой же секции можно было заметить и Кирилла Муравьёва: их общий с Дмитрием Вторушиным доклад был посвящён «Робастному и эффективному сопоставлению облаков точек на основе семантики для навигации мобильных роботов» (ссылка) — алгоритму, в основу которого легла двухмерная проекция семантических данных с итеративной фильтрацией извлечённых признаков. Благодаря кластеризации проецируемых точек и оптимизации методом оценки параметров модели на основе случайных выборок RANSAC, он отлично справляется с навигацией как внутри помещений, так и снаружи, существенно снижая потребление памяти в SLAM и системах определения местоположения. Работа была выполнена в рамках проекта № 075-15-2024-544 «Математические модели и численные методы как основа для разработки робототехнических комплексов, новых материалов и интеллектуальных технологий конструирования» (ссылка), а в планах коллег теперь — интеграция алгоритма с PRISM-TopoMap!
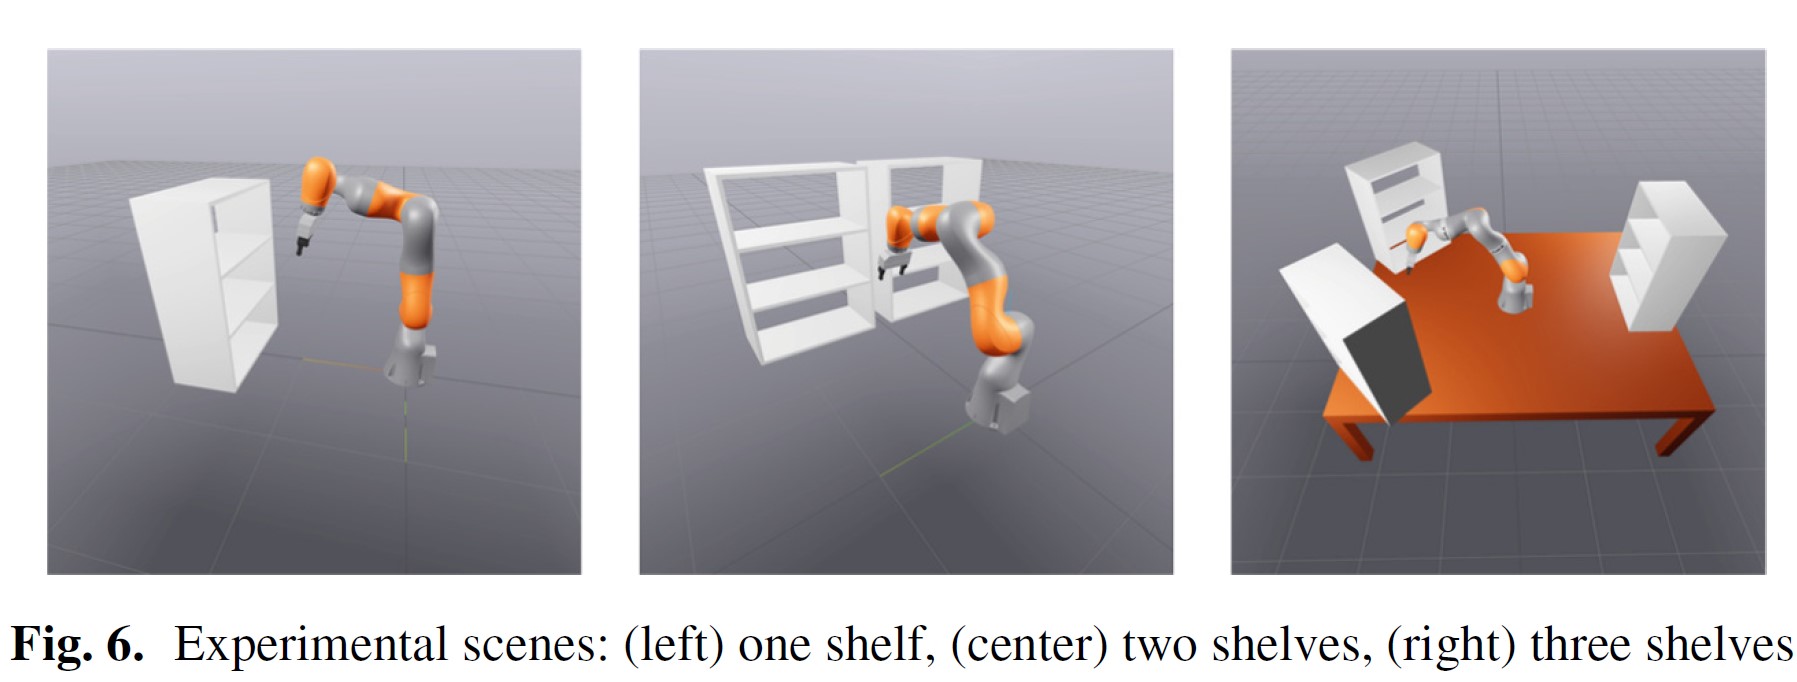
Параллельно для секции «Управление манипулятором» Константин — теперь уже в качестве соавтора и научного руководителя — представил студентку ВШЭ Милану Кривову, а она — работу «Графы выпуклых множеств для планирования движений при непрерывном обучении манипуляциям» (ссылка). Описанный в ней GCS (Graph of Convex Sets) объединяет графовый поиск и методы непрерывной оптимизации для планирования траекторий робота. Однако в онлайн-постановках на пространствах большой размерности, когда целевые конфигурации поступают последовательно, строить выпуклые регионы неэффективно из-за их высокой вычислительной стоимости. Вместо этого авторы предлагают подход Online GSC, при котором граф строится и расширяется лишь по мере поступления новых целевых конфигураций. Подход оказался эффективнее базовых методов, что и было продемонстрировано публике.
Наконец, в онлайн-секции «Взаимодействие человека и робота» прозвучал крик о помощи «HELP: Hierarchical Embodied Language Planner для бытовых нужд» (ссылка) команды Центра когнитивного моделирования МФТИ во главе с Александром Пановым. Свою архитектуру генерации плана они решили создать при помощи набора больших языковых моделей, каждой из которых отвели отдельную задачу. Пока высокоуровневый планировщик изучает окружение и декомпозирует инструкции в чёткие подзадачи на естественном языке, низкоуровневый планировщик переводит каждую подзадачу в последовательность действий, соответствующих навыкам агента.
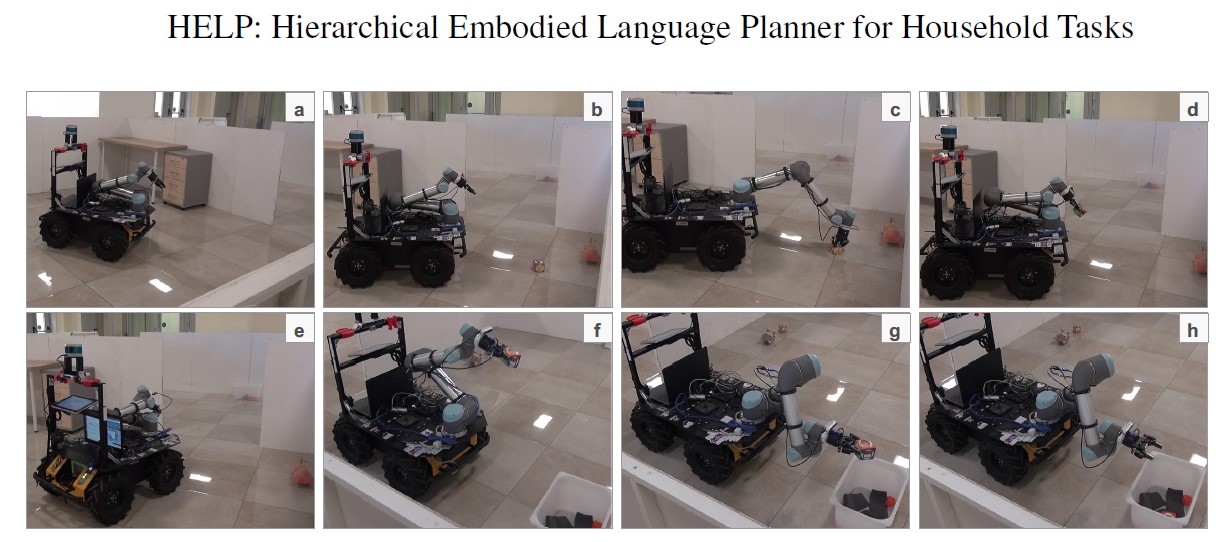
Обкатывать технологию, разумеется, позвали робота Хаски, который аккуратно собрал разбросанные шелудивыми учёными кубики в белую коробку и удалился в свою комнату с чувством выполненного долга. Последуем и мы его примеру, тем более, путь из Владивостока в Москву был неблизкий. Все фотографии с мероприятия смотрите на официальном сайте конференции, а все публикации ищите в сборнике трудов на сайте издательства Springer. До встречи!
Cсылки по теме: